Parallel/Delta
高速ピッキング・
Batシリーズ / 日本市場の重点製品
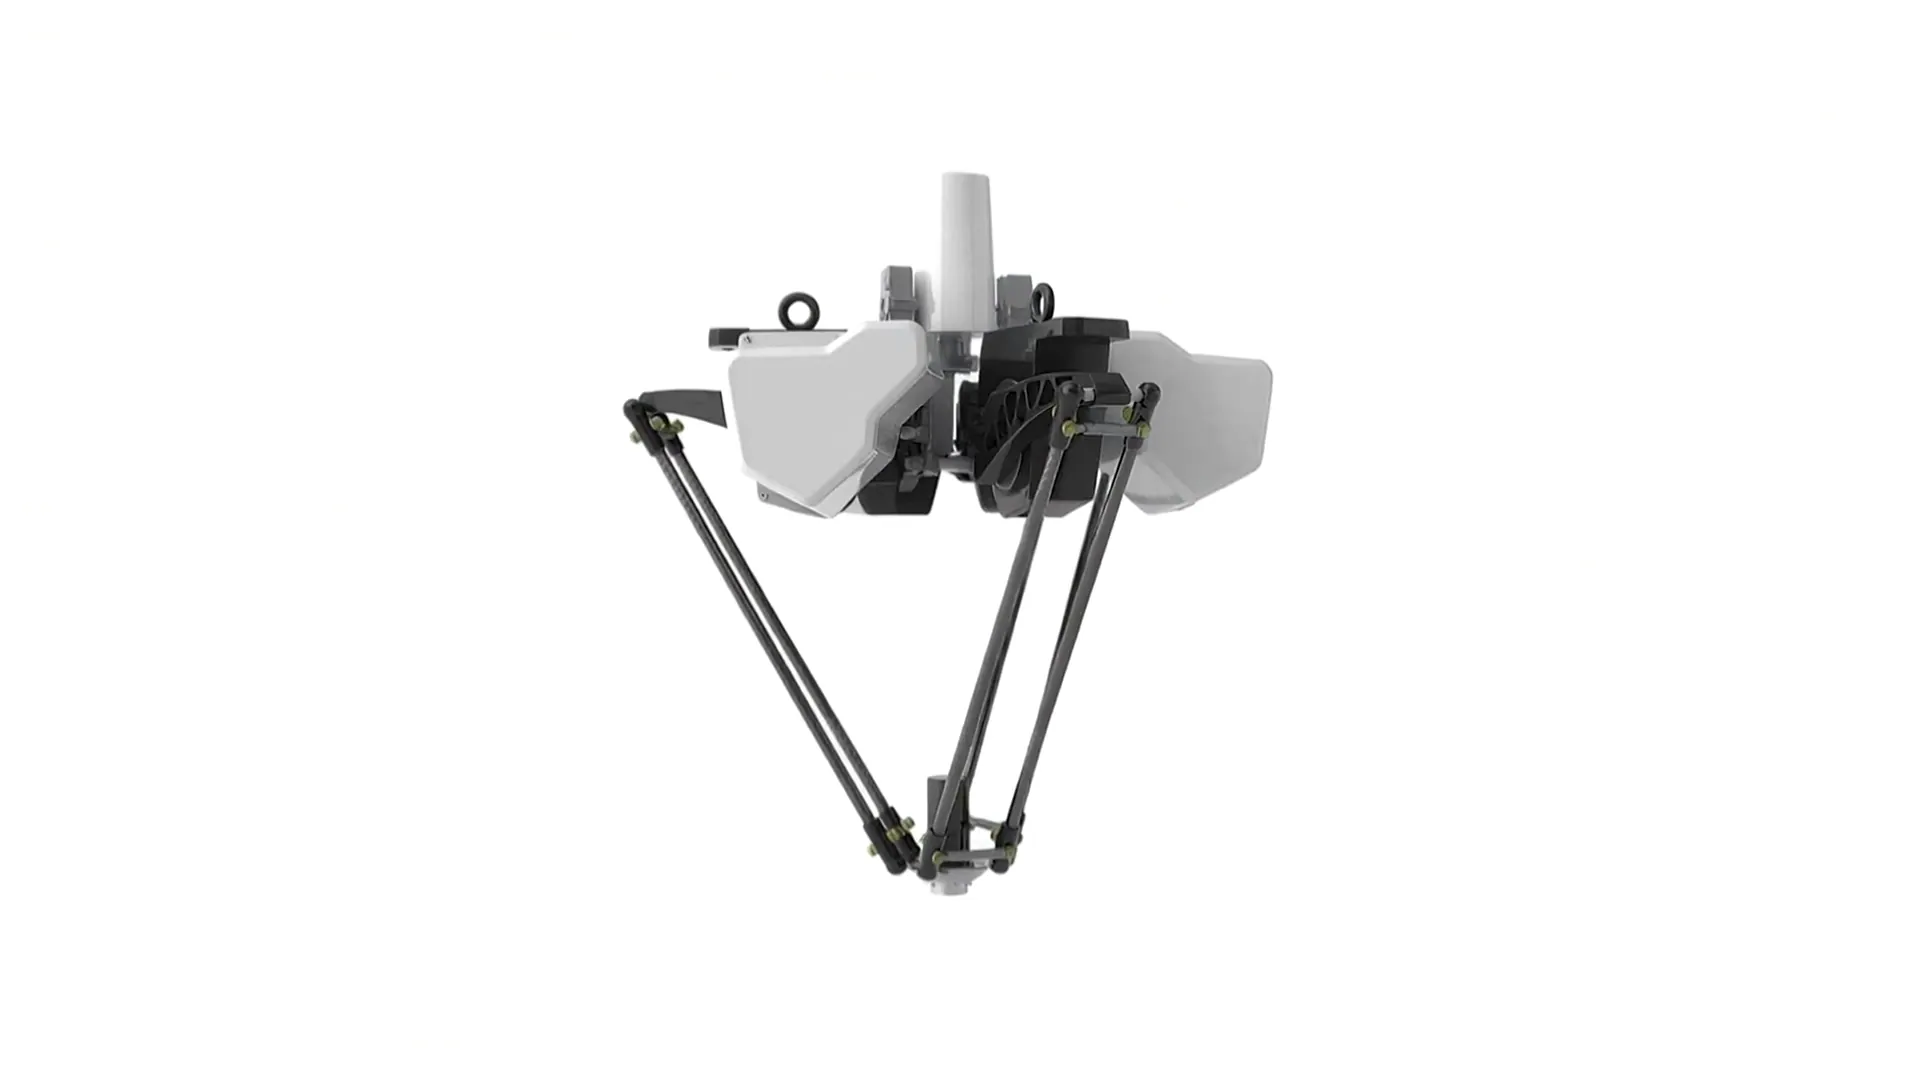
※イメージ
Batシリーズ
3本のアームで、
ひとつの先端を動かす。
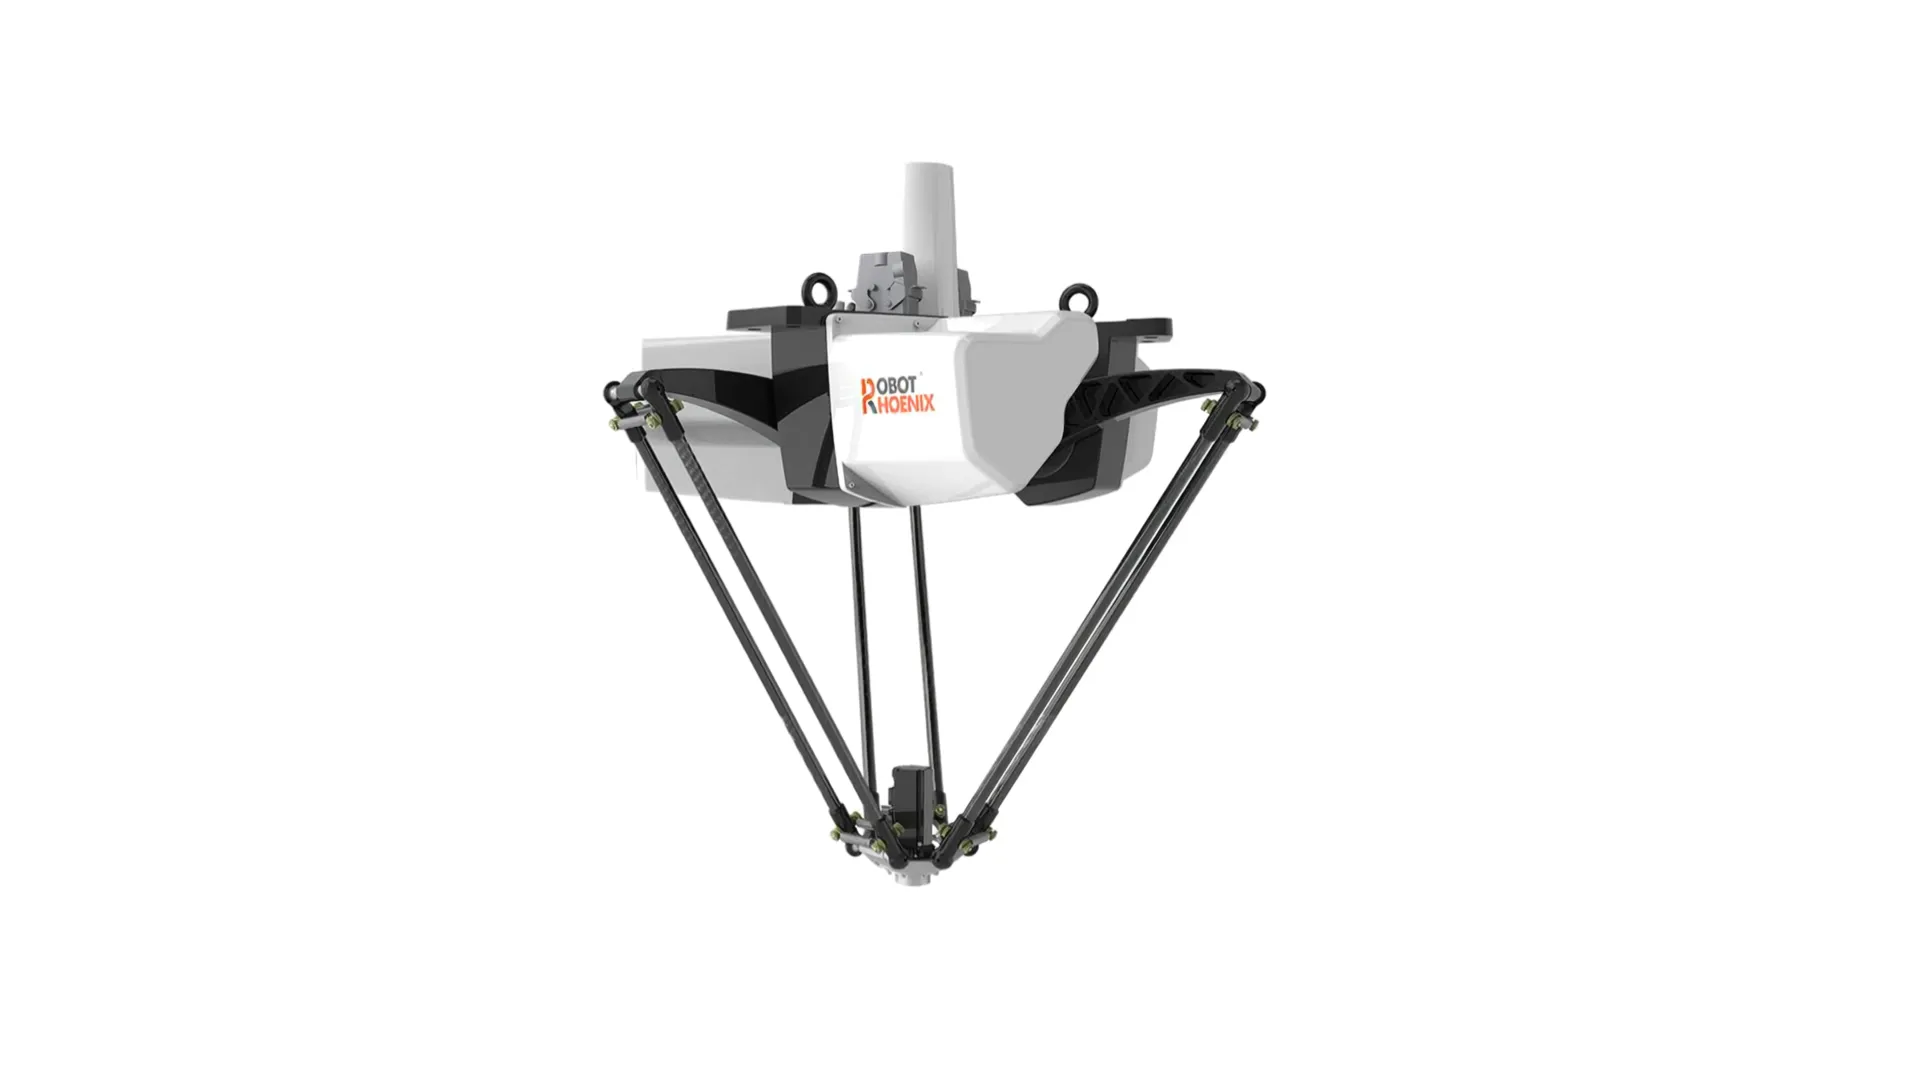
Parallel Link
構造
3本のアームで先端を支えるパラレルリンク構造です。
Payload/
軸数/動作範囲仕様
軸数:制御可能な運動の自由度
動作範囲:先端が到達できる範囲
数値は正式カタログ公開時に掲載します。
高速ピッキング・
仕分け・箱詰め用途
ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携をあわせて検討します。
Delta Product Finder
準備中
大まかな重量要件から候補型式を検索(準備中)
※CGイメージ。実機の外観・仕様とは異なる場合があります。
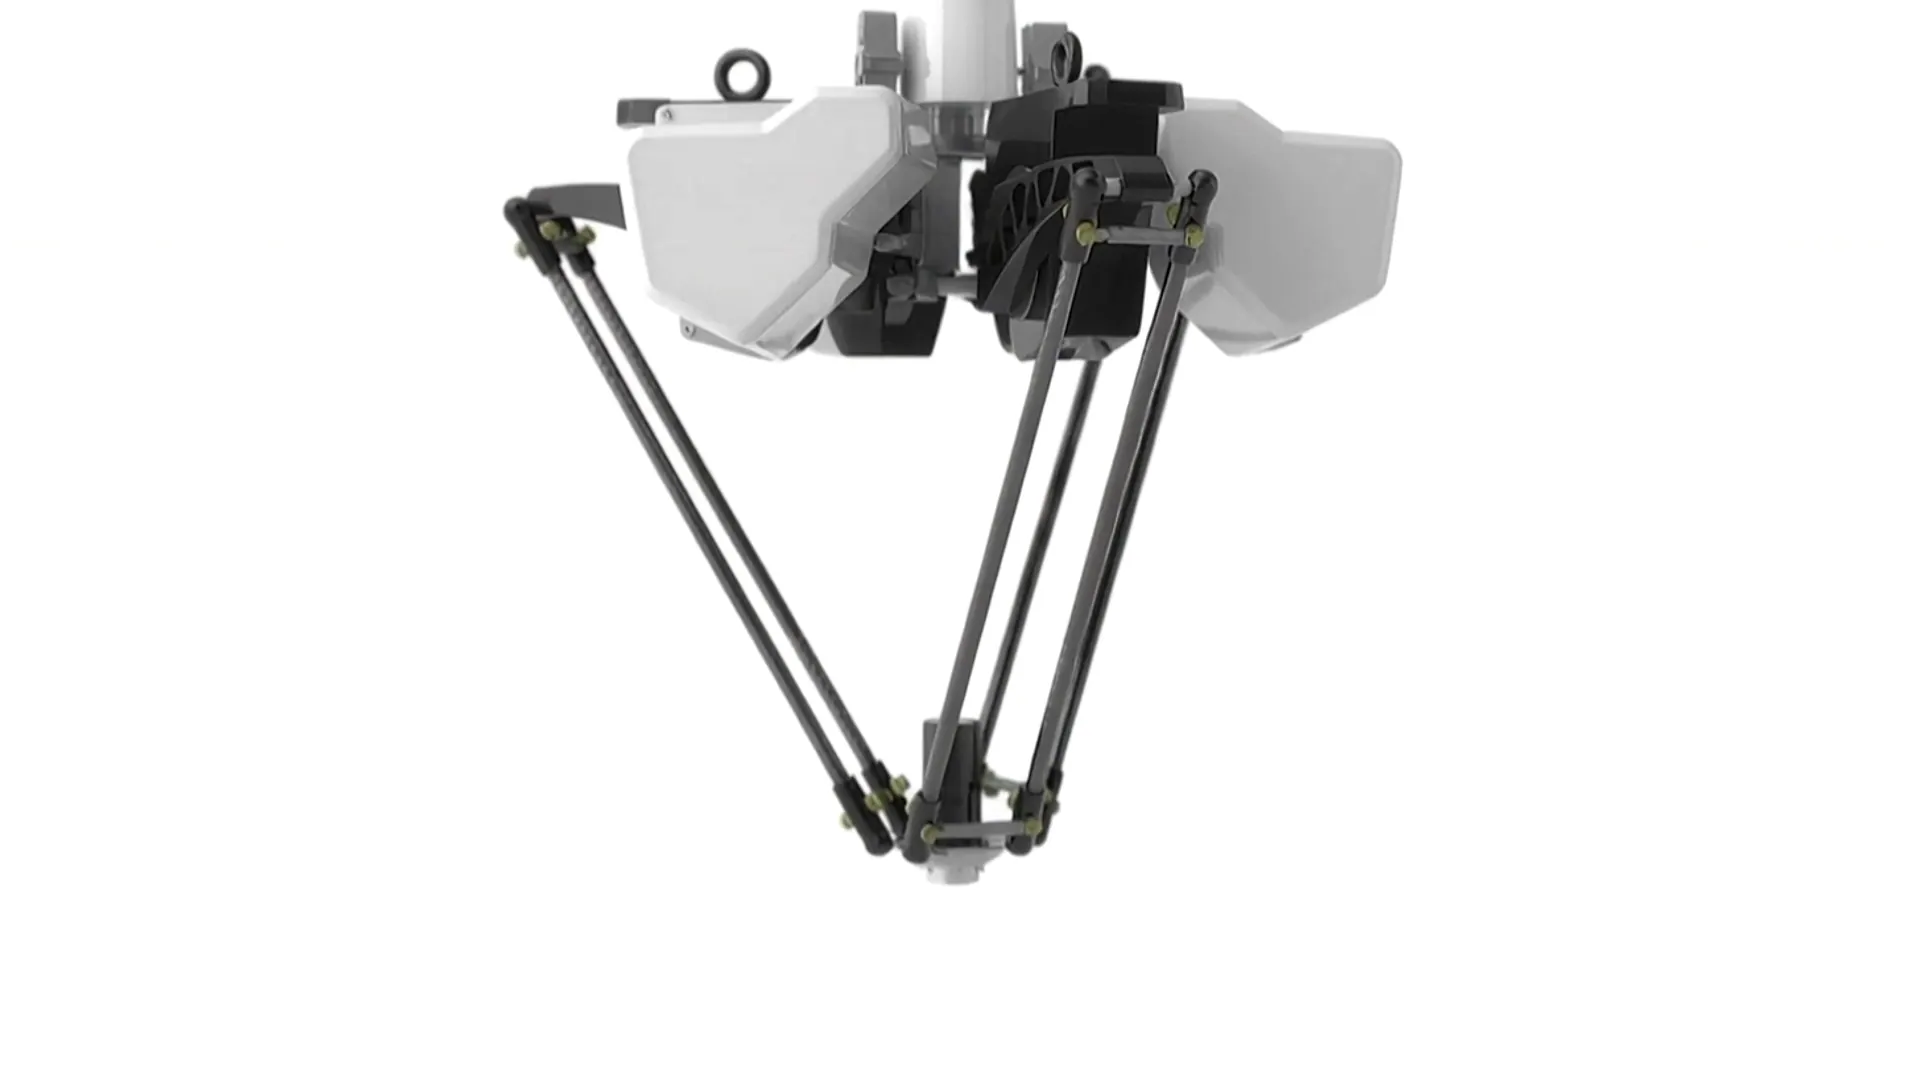
関連Solution
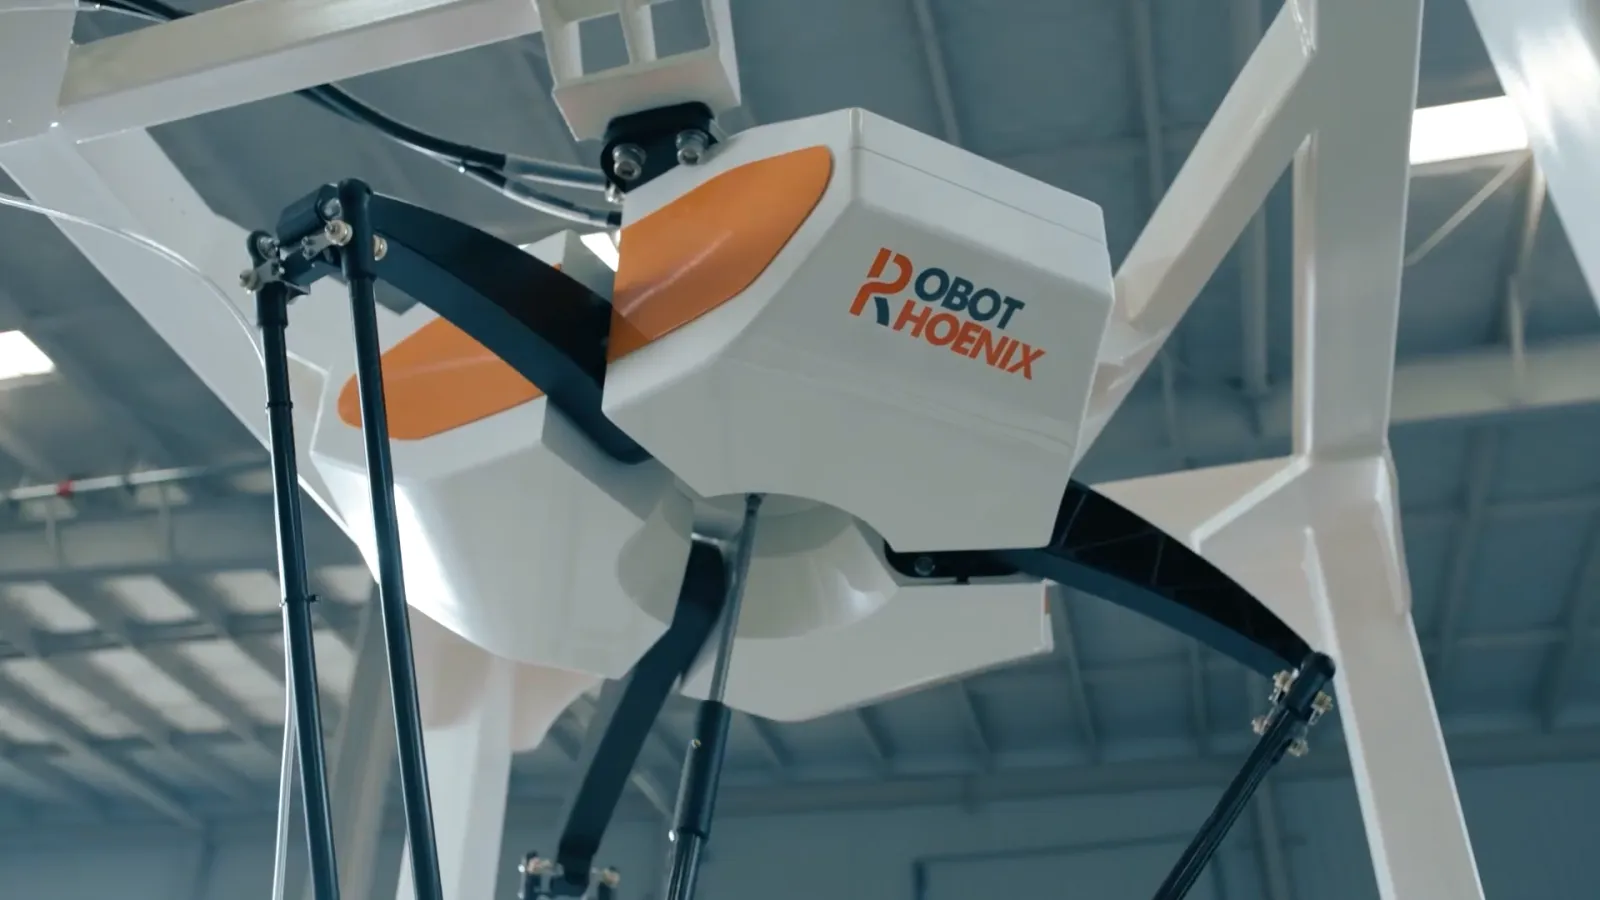
高速ピッキング/仕分け・箱詰め
ワークの取り扱いと工程間の連携
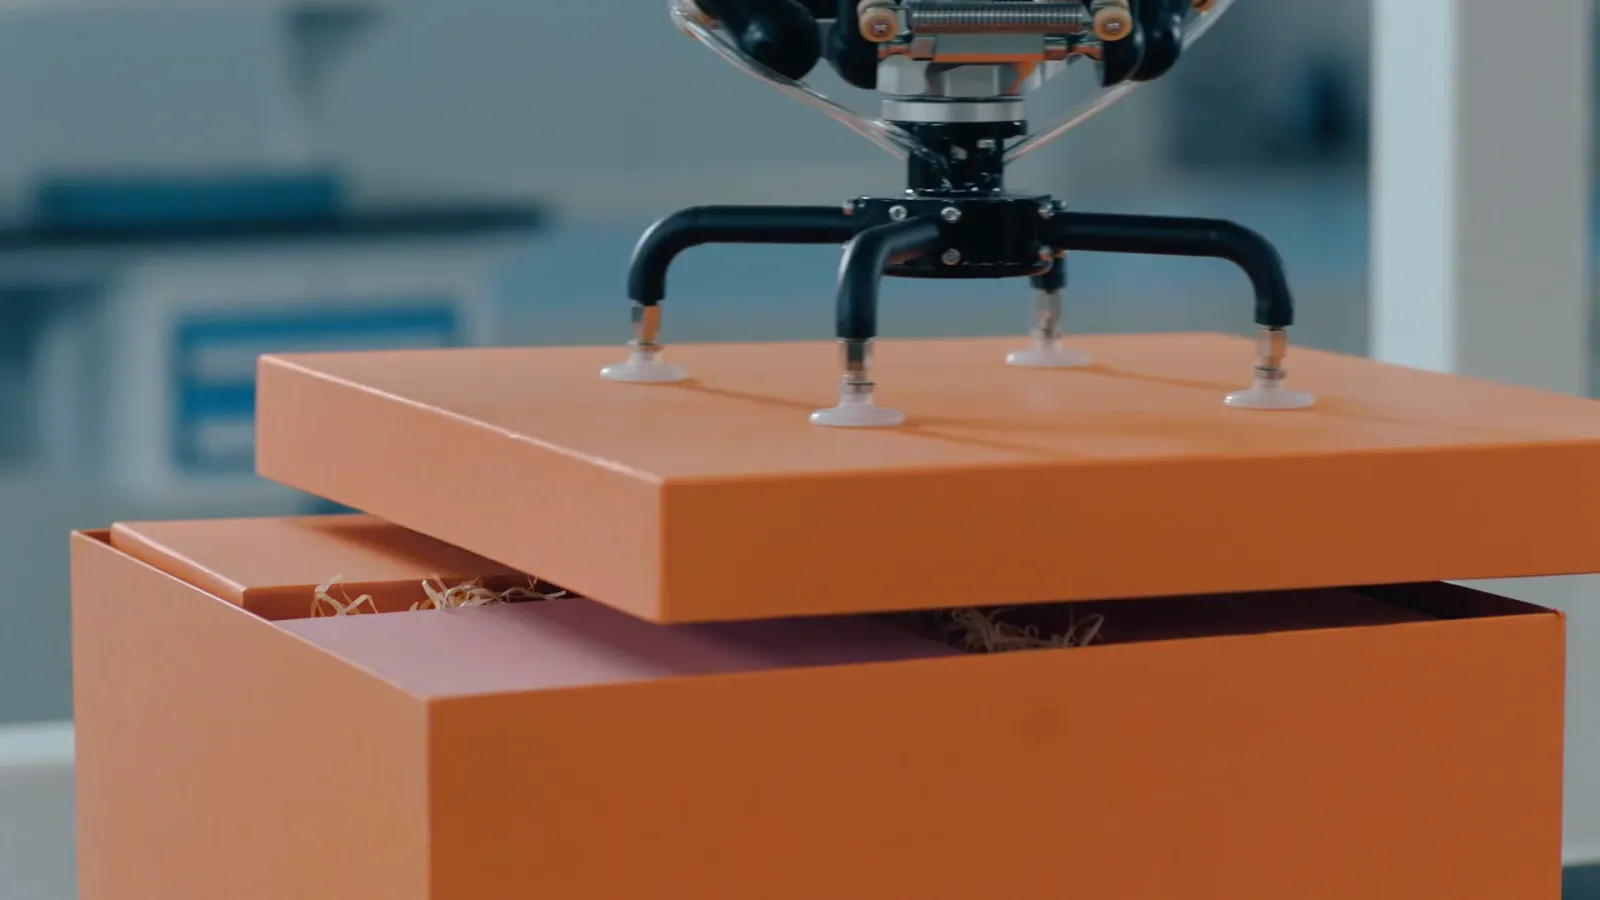
箱供給・整列
箱の供給・整列と前後工程の接続
準備中
Delta Product Finder
大まかな重量要件から候補型式を検索し、比較したうえで日本窓口へご相談いただけるようにする予定です。
型式と選定の基準(重量の区分)は、本社の正式カタログに基づいて準備しています。
- 入力
- ワーク重量/必要な可搬質量
- 候補の比較
- Payload・軸数・動作範囲
- その後
- 型式詳細・日本窓口へのご相談